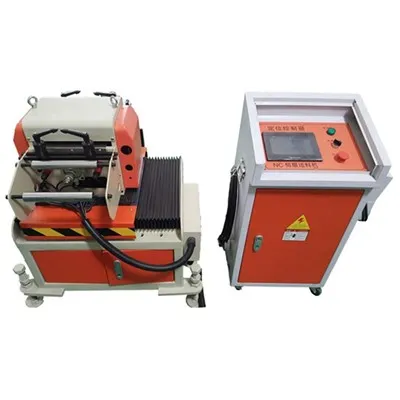
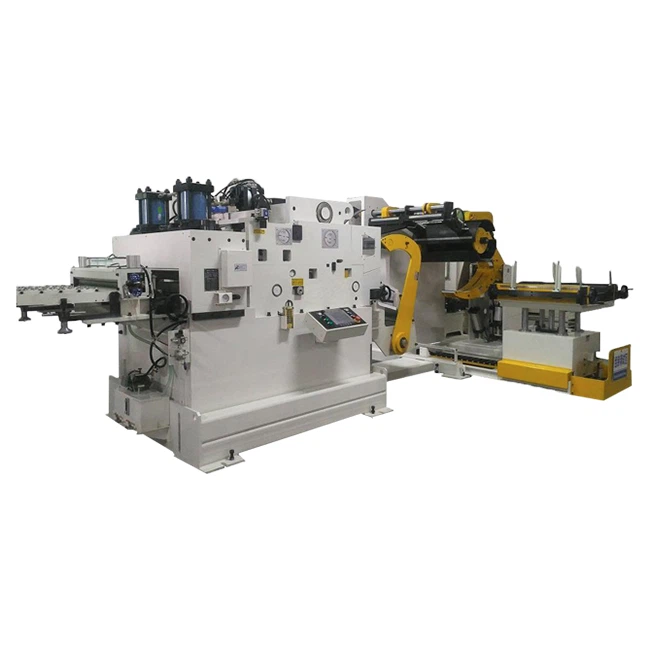
क्या पंच फीडर सही तरीके से काम कर सकता है, वास्तव में एक त्रि-आयामी अंतरिक्ष स्थिति समस्या है, जो कई लाइन मात्रा और कोणीय मात्रा स्थिति का संयोजन है। कई सरल मामलों में, पंच फीडर का एकल परिमाण प्रमुख हो सकता है। एकल लाइन या कोणीय राशि की पोजिशनिंग त्रुटि को प्रभावित करने वाले कारक निम्न हैं: पोजीशनिंग विधि, पोजिशनिंग स्पीड, सटीकता, कठोरता, मूविंग पार्ट्स का वजन।
(१) पोजिशनिंग विधि
अलग-अलग पोजीशनिंग विधियों में अलग-अलग प्रभावित करने वाले कारक होते हैं। जब यांत्रिक स्टॉप तैनात किया जाता है, तो स्थिति सटीकता ब्लॉक की कठोरता से संबंधित होती है और जिस गति से ब्लॉक को समाप्त किया जाता है।
(२) पोजिशनिंग स्पीड
पोजिशनिंग सटीकता पर पोजिशनिंग गति का बहुत प्रभाव पड़ता है। इसका कारण यह है कि गतिमान भागों की ऊर्जा को अलग होना चाहिए जब स्थिति की गति अलग होती है। आमतौर पर, स्थिति की त्रुटि को कम करने के लिए, स्थिति की गति को यथोचित रूप से नियंत्रित किया जाना चाहिए, जैसे कि कुशनिंग प्रदर्शन में सुधार और बफर डिवाइस की बफरिंग दक्षता, और समय में चलती भागों को धीमा करने के लिए ड्राइविंग सिस्टम को नियंत्रित करना।
(३) सटीकता
पंच फीडर की निर्माण सटीकता और स्थापना गति की सटीकता की स्थिति सटीकता पर सीधा प्रभाव पड़ता है।
(४) कठोरता
जब पंच फीडर की संरचनात्मक कठोरता और संपर्क कठोरता स्वयं कम होती है, तो पोजिशनिंग सटीकता आमतौर पर आसान कंपन के कारण कम होती है।
(५) चलते भागों का भार
इसमें फीडर के स्वयं के रोबोट का वजन और उठाए जाने वाले ऑब्जेक्ट का वजन शामिल है। चलती भागों के वजन में बदलाव से स्थिति सटीकता पर बहुत प्रभाव पड़ता है। आम तौर पर, जब चलती सदस्य का वजन बढ़ जाता है, तो स्थिति सटीकता कम हो जाती है। इसलिए, न केवल चलती भागों के वजन को कम करना आवश्यक है, बल्कि काम के दौरान वजन में परिवर्तन के प्रभाव पर भी विचार करना आवश्यक है।
उपयोग के उपरोक्त पांच सिद्धांतों का पालन करें, ताकि पंच फीडर मशीन सही और उच्च गति पर काम कर सके।